ShangcanTech® 2027
2027物流行业数智化十大趋势:自动装卸、调度体与履约重算
发布日期:2026年11月
北京尚参科技有限公司
中国首家具有国际化视野的第三方数字化研究顾问机构
概览
干线配载决策由调度体主导执行,人工仅参与异常处置与客户协商环节
自动装卸设备在华东高标仓实现整托盘级无人对接,定位与交接误差率低于人工目视核验水平
仓储机器人集群依据履约体重算结果动态重构作业路径,脱离对静态点位地图的依赖
运输调度智能体深度集成于TMS计费模块,履约体重算同步触发运单改派及承运商通知动作
无人仓内AGV与AMR混合作业由本体层统一语义框架约束,消除指令冲突引发的系统性停机
快递末端智能体识别签收异常后调用预置客服话术库生成外呼脚本,复用现有呼叫基础设施
物理AI设备投入运营前须通过三级责任审核,最终放行权限归属区域运营负责人并须手写签字确认
调度体重算结果按风险等级实施差异化推送:L1为状态提示、L2为优化建议、L3为自动执行、L4为双人复核
履约路径重算响应时间由订单生成后三十分钟缩短至八分钟以内,但触发条件仍基于人工定义规则
一线仓管员能力模型转向调度体日志解析、物理AI运行录像调阅及异常场景结构化标注
物流十条趋势动手顺序总图
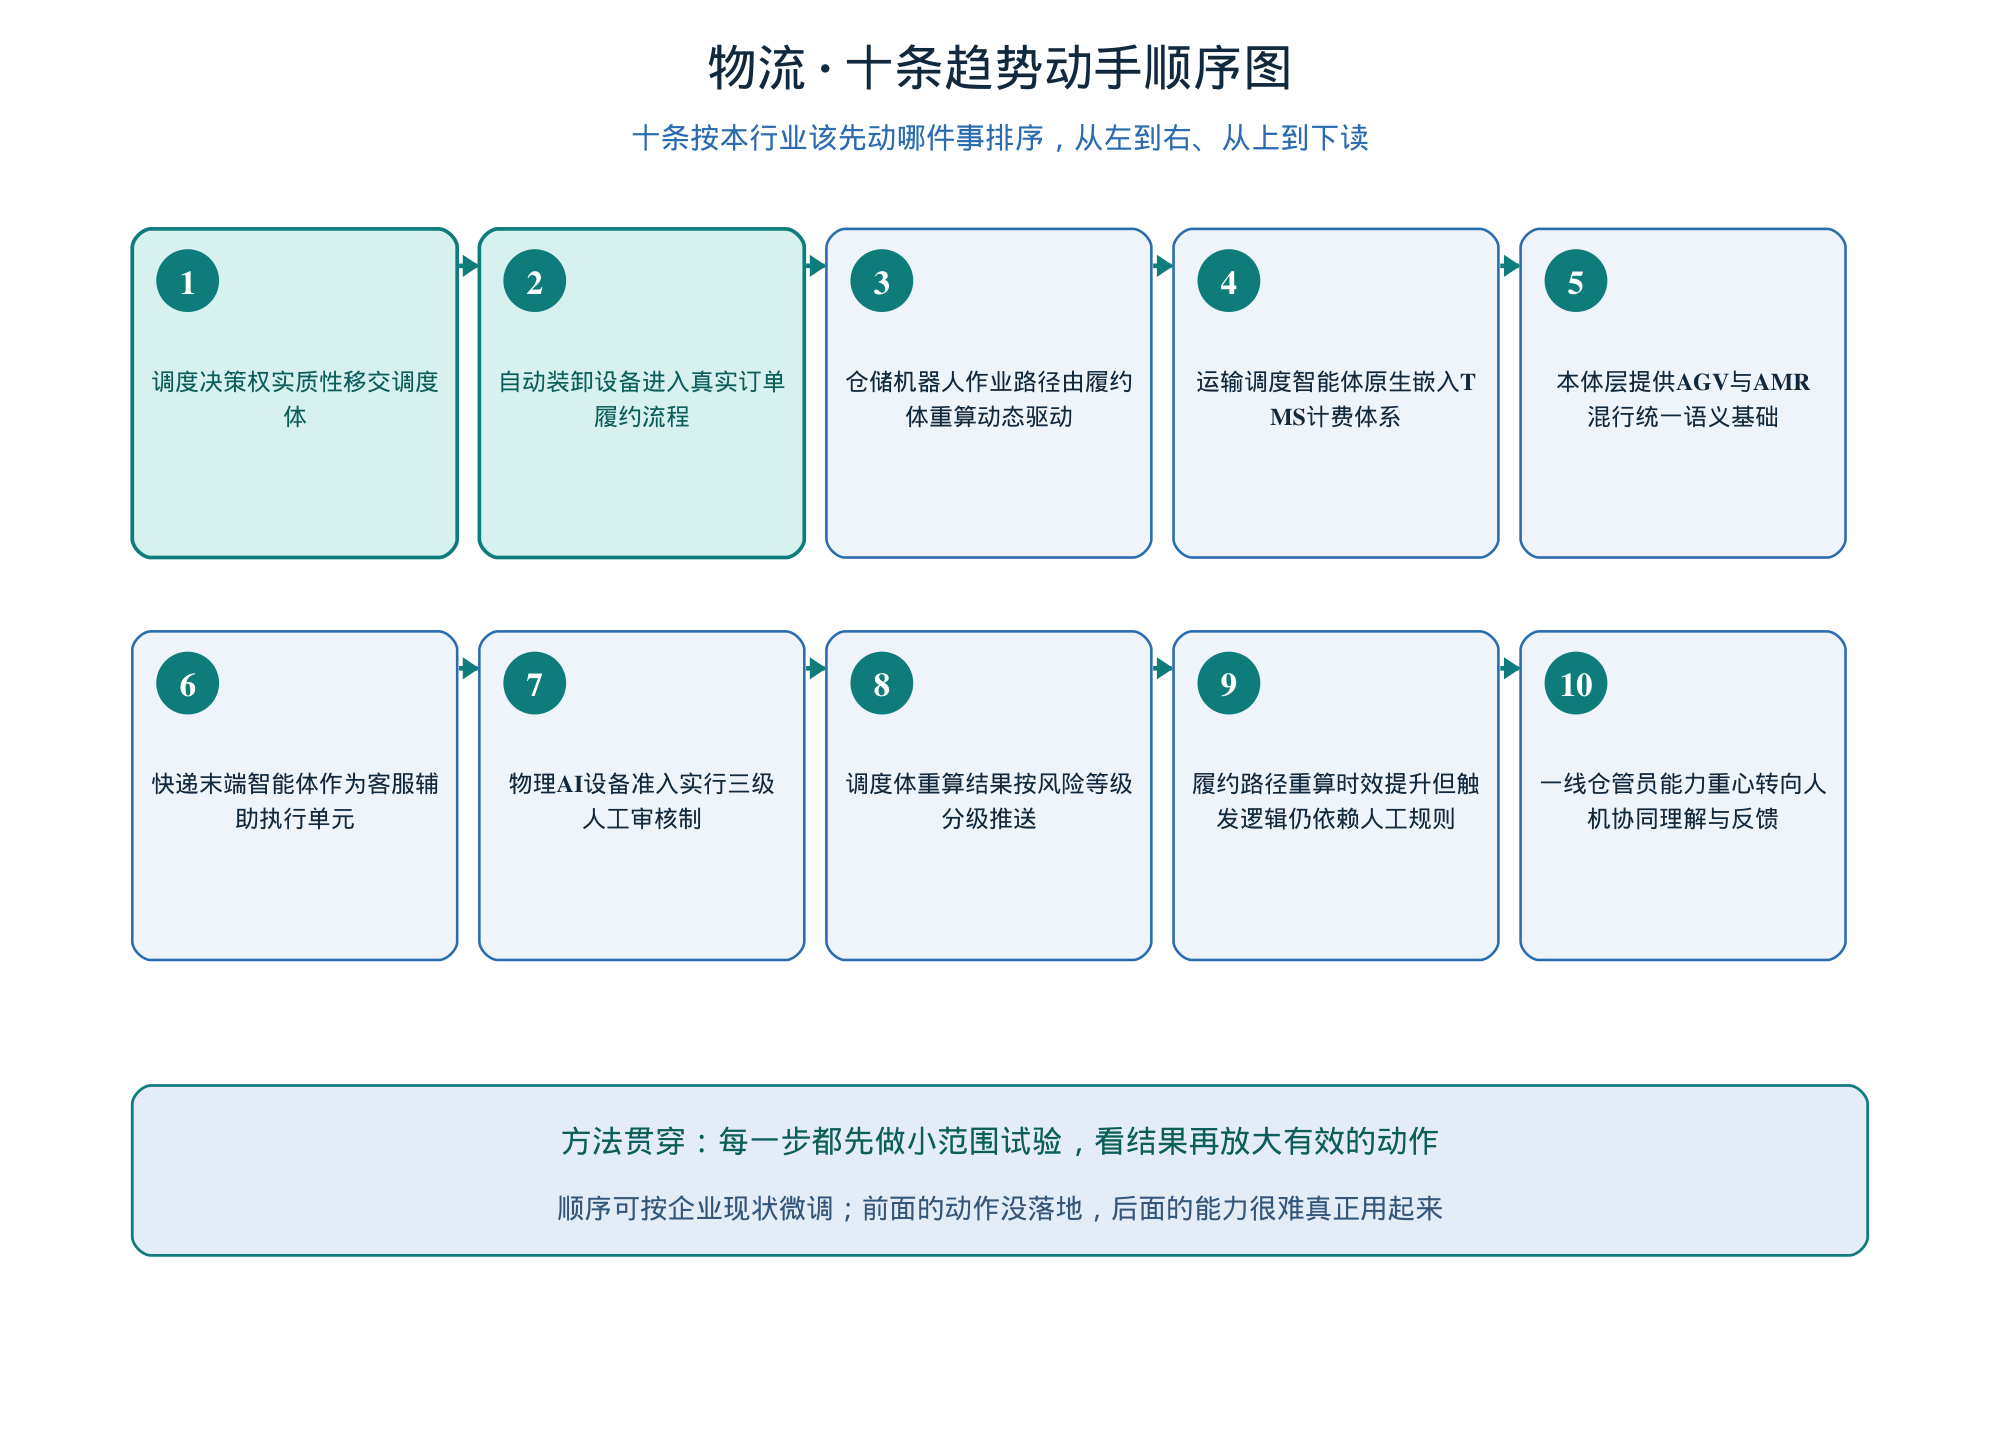
图:十条趋势按动手顺序排列——先改商务与资产,再固定组织与能力
引言
物流行业在2027年进入调度体与物理AI设备深度耦合的履约执行阶段,人工干预从常规决策退守至异常协商与最终放行环节。调度决策权实质性移交调度体已成为高标仓与干线网络的普遍实践,人工职责范围收窄至客户沟通、规则边界校准及三级审核签字等不可替代动作。履约路径重算虽响应更快,但触发逻辑仍由人工规则定义,尚未出现基于实时语义理解的自主触发机制。
运输资源紧张持续加剧干线配载复杂度,天气扰动、临时禁行与承运商运力波动使传统TMS静态排程频繁失效。仓储作业中AGV与AMR混行引发的指令冲突已造成个别区域仓内系统性停机,迫使企业转向本体层统一语义框架约束设备行为。快递末端签收异常频发,倒逼智能体嵌入现有呼叫基础设施生成外呼脚本,而非另建对话系统。一线仓管员日均调阅物理AI运行录像次数增加,结构化标注异常场景成为日常交接固定动作。
本报告十条趋势按“决策权转移—执行层适配—人机责任再界定”主线展开,前四条聚焦调度体对核心履约职能的实际接管,中间三条描述物理AI设备在真实订单流中的嵌入深度与协同约束,后三条刻画人工角色迁移路径与组织能力重构方向。每条趋势均指向可验证的动作变更,不预设技术成熟度,仅记录当前已发生或初步迹象明确的职能位移。物理AI设备准入实行三级人工审核制是目前唯一明确将手写签字作为强制放行节点的管理动作,其余趋势尚未见同等刚性的人为控制锚点。
调度决策权实质性移交调度体
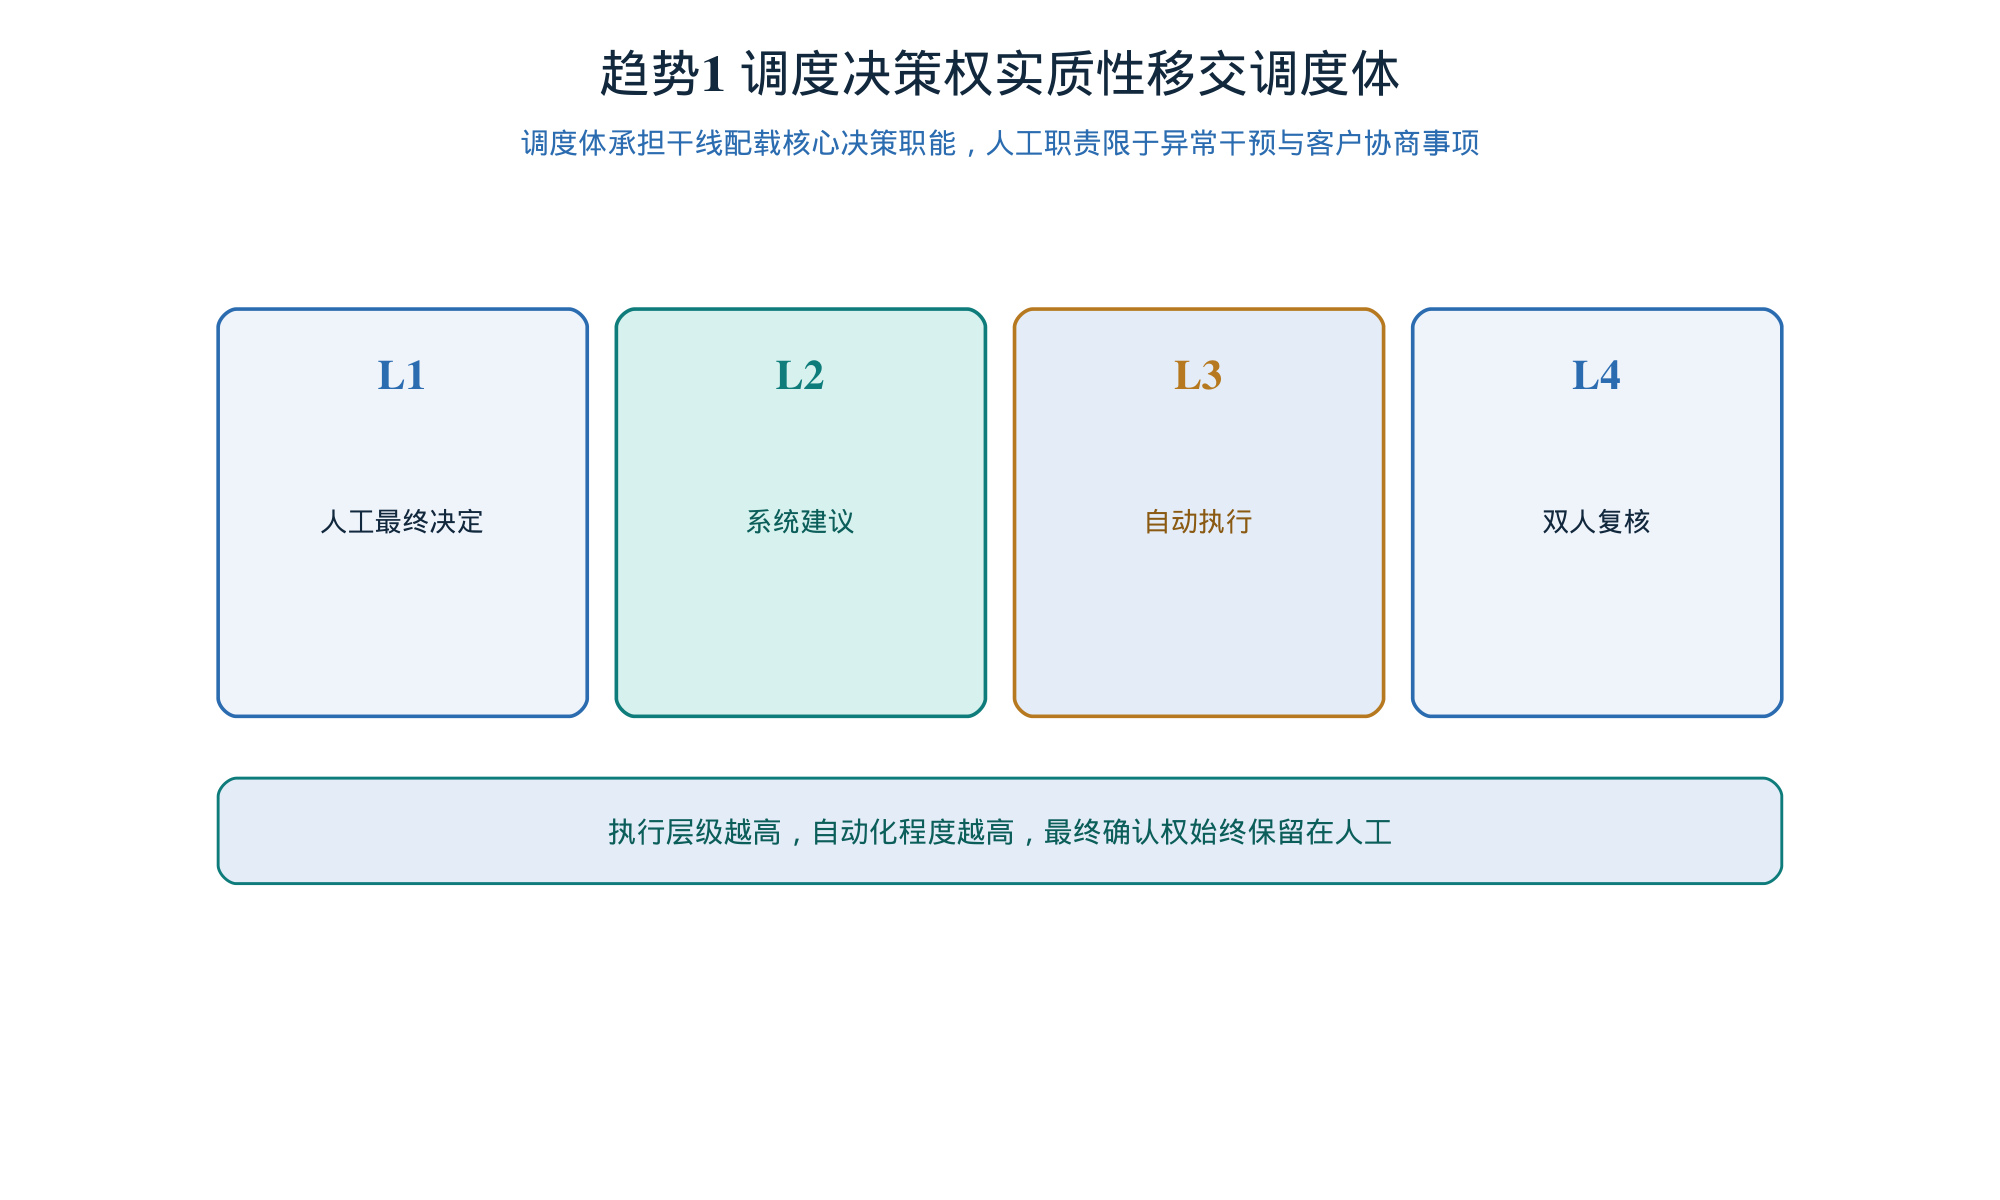
图:趋势1 调度决策权实质性移交调度体
决策责任归属界定
调度体在干线配载环节已承担装车顺序、车型匹配、多点混装组合、跨仓集拼路径选择等核心决策输出,其生成的配载方案直接驱动运单生成与车辆调度指令下发。人工调度员不再对常规配载结果进行复核签发,仅对调度体输出中触发预设异常标识的方案保留否决权。调度体输出即为可执行配载指令,除非人工在系统界面点击“驳回并标注原因”。运输合同中的履约条款开始出现“调度体生成方案视为承运方接受的初始履约依据”表述,部分续签合同将配载响应时效与调度体决策通过率纳入KPI考核项。
既有TMS系统改造路径
多数在用TMS系统需解耦原有人工调度工作流模块,将配载规则引擎、运力池实时状态接入层、多目标优化求解器三者以微服务方式嵌入现有架构。原有“调度员派单”操作入口被替换为“调度体建议方案列表+人工干预按钮”,历史人工干预记录自动反哺规则库迭代。部分老旧TMS未预留算法接口,企业选择在TMS外挂独立调度体中间件,通过标准API同步订单池、车辆GPS、场站作业状态三类数据。中间件不修改TMS底层数据库,所有配载指令仍经TMS工单表写入,但指令来源字段新增“调度体自动生成”标识。
人工介入阈值设定
人工调度员仅在调度体输出中出现超重预警、禁运品混装、客户指定车型不可用、单仓装卸窗口冲突四类硬性约束失效时启动干预。软性约束如“优先使用新能源车”“避开某高速路段”由调度体自主权衡,不构成强制干预条件。目前看,近一半干线配载任务全程无人工点击操作,人工平均每日干预频次按小时计波动,高峰时段集中在早七点至九点的订单集中涌入期。个别企业将客户临时加急单的响应权限上收至区域调度主管,该动作不改变调度体基础决策逻辑,仅触发二次重算请求。
调度过程日志可追溯性要求
每条配载指令必须附带完整决策链日志,包含原始订单集合快照、实时可用运力池快照、约束条件版本号、优化目标权重配置、各候选方案分值对比表。日志存储周期不少于九十天,且支持按运单号、车辆VIN、调度体版本号三类维度交叉检索。合同纠纷发生时,甲方有权调取争议运单对应的全量决策日志,核查约束条件是否与签约时约定的履约约束清单一致。日志中不得出现“模型认为”“系统判断”等拟人化表述,仅记录输入参数、计算步骤、输出结果三要素。
自动装卸设备进入真实订单履约流程
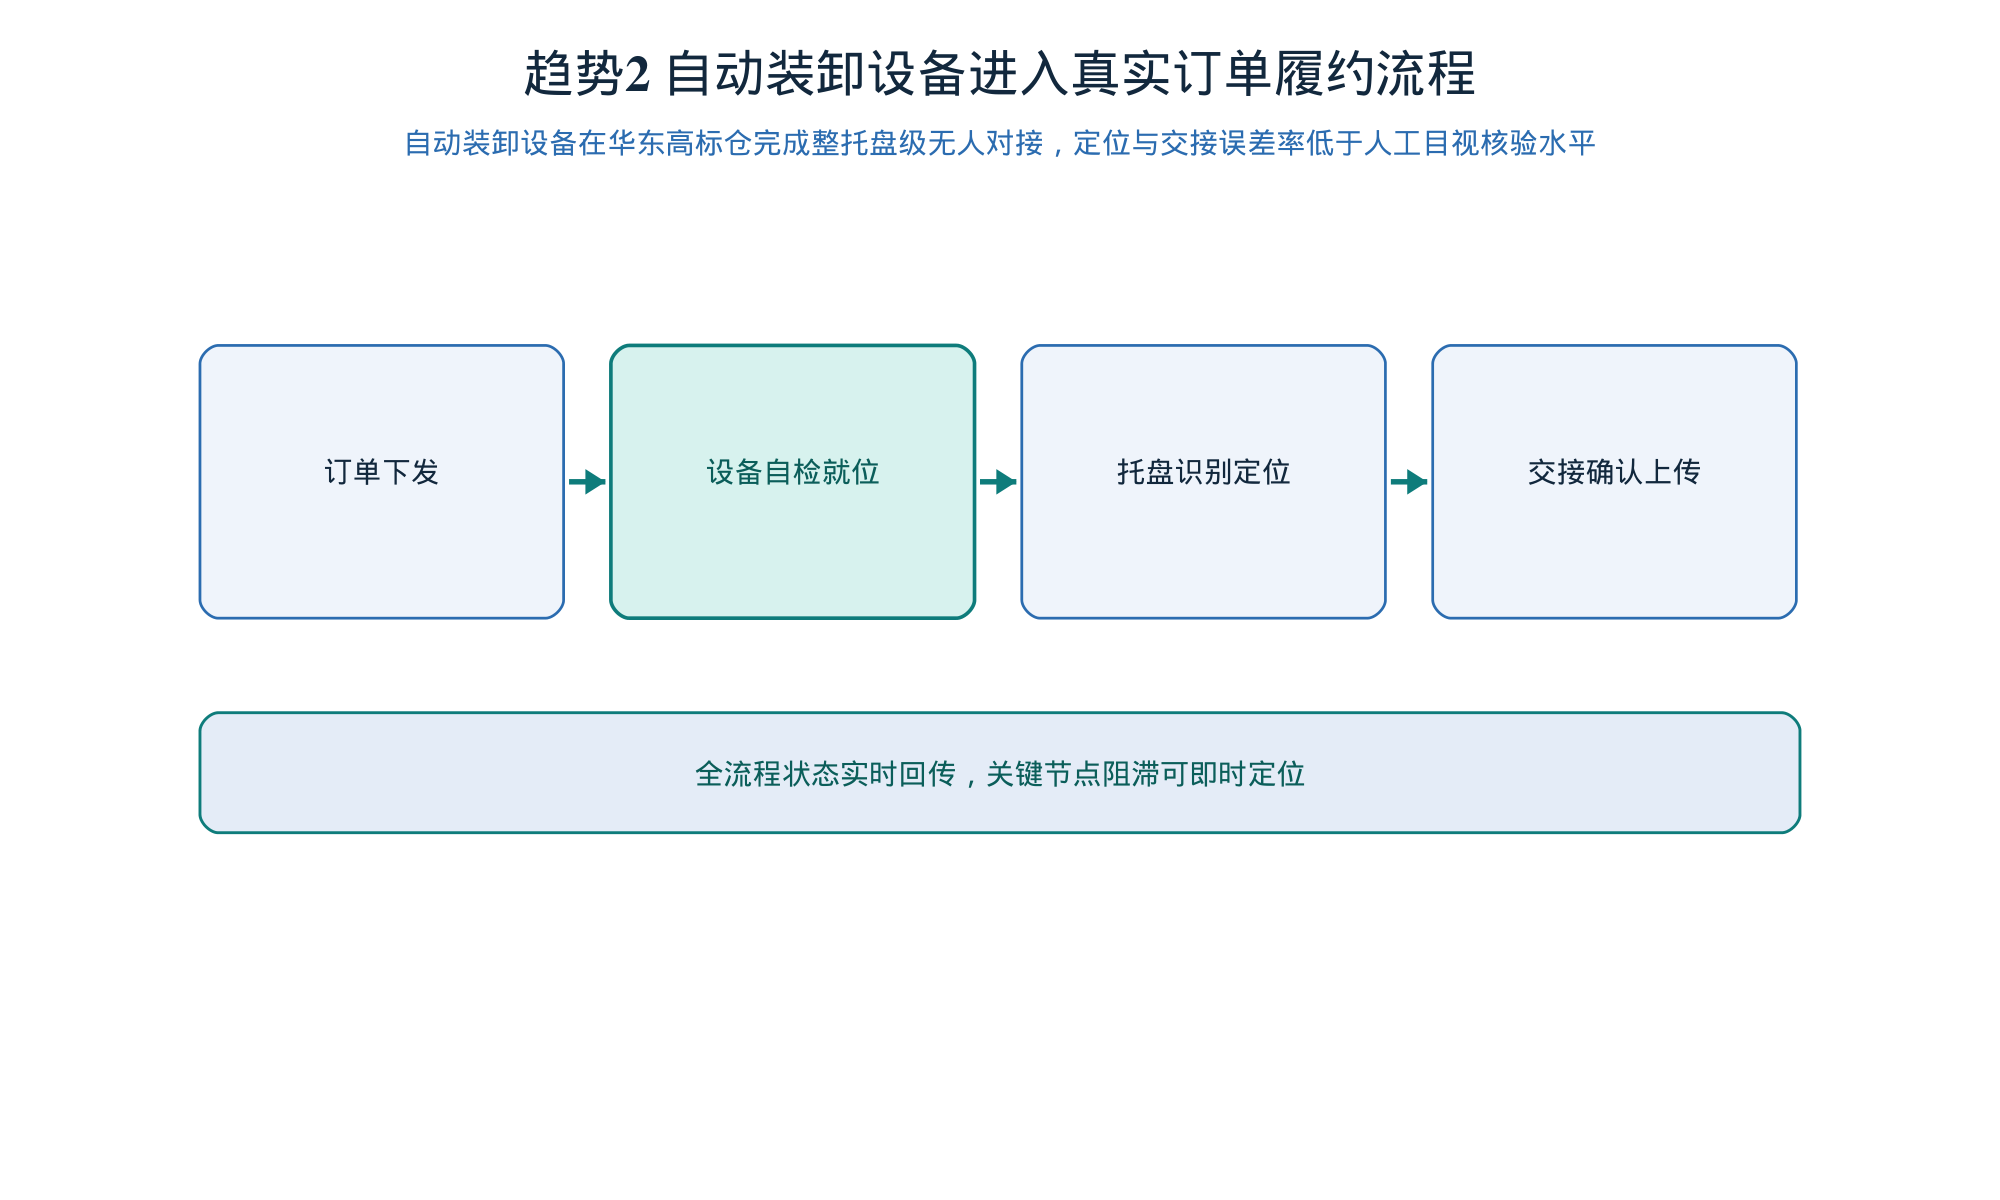
图:趋势2 自动装卸设备进入真实订单履约流程
操作人员岗位职能转换
装卸工不再执行托盘定位、叉齿对准、货权交接核验等动作,转为在远程监控台值守,响应设备异常告警并执行人工接管指令。仓管员的现场巡检频次降低,但需在系统弹出交接偏差提示时,携带手持终端赴指定月台复核托盘条码与系统单据一致性。部分高标仓试点将原属理货岗的托盘级货品目视抽检任务,调整为按系统抽样指令完成扫码复核,抽检触发条件由交接误差率阈值动态生成,不依赖固定周期。
装卸节拍协同机制设计
自动装卸设备运行节奏必须与WMS下发的波次单序号、TMS预设的车辆到港时间窗、以及AGV调度系统分配的月台占用时段对齐。当某波次单中整托盘SKU数量超过常规范围,系统自动延后该托盘的装卸启动指令,等待人工确认货品堆叠状态;若车辆提前抵达但月台尚未释放,设备保持待机状态,不主动发起对接动作。节拍冲突时,优先保障TMS车辆离港时效,WMS波次单可被拆解为多段下发,避免整单阻塞。
货损责任认定标准
托盘交接过程中的货损责任以系统记录的视觉识别结果与RFID标签读取数据为第一依据,人工目视核验仅作为争议复核手段。当设备识别出托盘倾斜角超限或边缘位移量超出预设容差带,系统自动标记该托盘为“交接存疑”,后续发生货损则由设备供应商承担初筛责任;若系统未触发告警但人工复核发现货损,责任归属按合同约定的交接签字节点判定,签字即视为